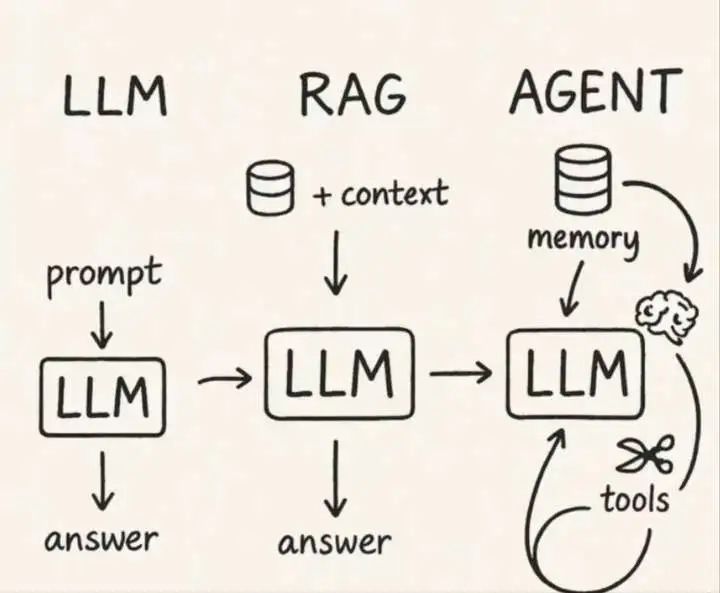
Mem0记忆组件简介
Mem0 开源默认把抽取后的事实连同向量写入 Qdrant 同一条 point,可用 search 做语义检索,也可用 get/update/delete 按 ID 和过滤做 CRUD。跨 Agent 共享靠同一 collection 上的 user_id 过滤,不落 Markdown。
Mem0 开源默认把抽取后的事实连同向量写入 Qdrant 同一条 point,可用 search 做语义检索,也可用 get/update/delete 按 ID 和过滤做 CRUD。跨 Agent 共享靠同一 collection 上的 user_id 过滤,不落 Markdown。
梳理 GitHub 高星 Agent 记忆组件:Mem0 一类抽事实再检索,Letta / OpenClaw 做梦境巩固,Graphiti 走时序图谱。跨 Agent 共享靠作用域、图库或 Git,而不是无锁共写一份 Markdown。文末对照选型与其余能力。
Windows 上不装原生 SGLang,改走 WSL2 Ubuntu:驱动复用宿主机,PyTorch 与 CUDA 运行库必须装 Linux 轮子。与 vLLM 共用 Hugging Face 缓存、另建虚拟环境。用 uv 安装后给 DeepEP 指定 CUDA_HOME,注意力与采样改走 Triton / PyTorch,避开 FlashInfer JIT,即可把 OpenAI 兼容对话跑通。
Windows 上不装原生 vLLM,改走 WSL2 Ubuntu:驱动复用宿主机,PyTorch 与 CUDA 运行库必须装 Linux 轮子。用 uv 建环境,国内镜像遇 403 换源,小参数 Instruct 起 OpenAI 兼容接口;缺 gcc 或 nvcc 时装系统编译器并关闭 FlashInfer 采样,即可把对话跑通。
航测点云、正射与倾斜之后,监理需要的是地面、单体、树障等可识别目标。正射上的零样本分割见 SamGEO,有标注的检测与语义分割见 Raster Vision。云集建模指标为厂商口径,须本测区实测。
判断两句话是蕴含、矛盾还是中立,也可把标签写成假设句做零样本文本分类。说明编码器、分数校准和与自训分类器的分工,基准准确率不能直接当业务指标。
TypeSafe 托管模型,不生成长文,只对给定状态和事先声明的问题返回类型化答案与概率,供程序分支。对比聊天 JSON 输出、适用负载和厂商绑定时,时延与校准须自测。
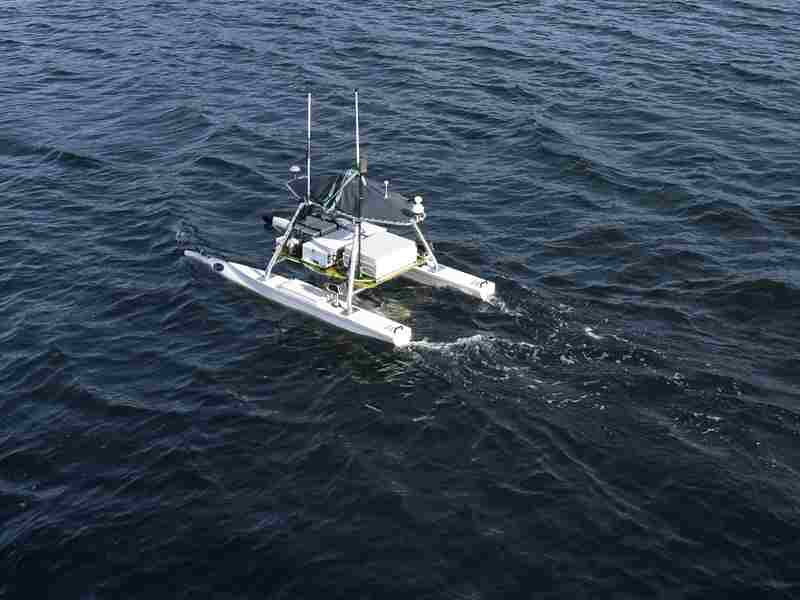
AIS 自动广播船位与身份,VTS 是岸上交管中心。巡检平台对接二者是为了发现异常、抵近取证并回写工单,水面违章有别于岸上违建。
小型测绘船在避障、悬停和返航上较成熟,稳定跟随他船更接近海事巡检能力。船上毫米波给出近距点迹,既不是超声波,也不是测深声呐。
水下地形靠测深点内插成 DEM,岸上可配机载激光、船上走航测深。水文另挂 ADCP 测流速剖面;测深是声学不是雷达,平面高程依赖 RTK 与 IMU。