无人船避障与自主航行
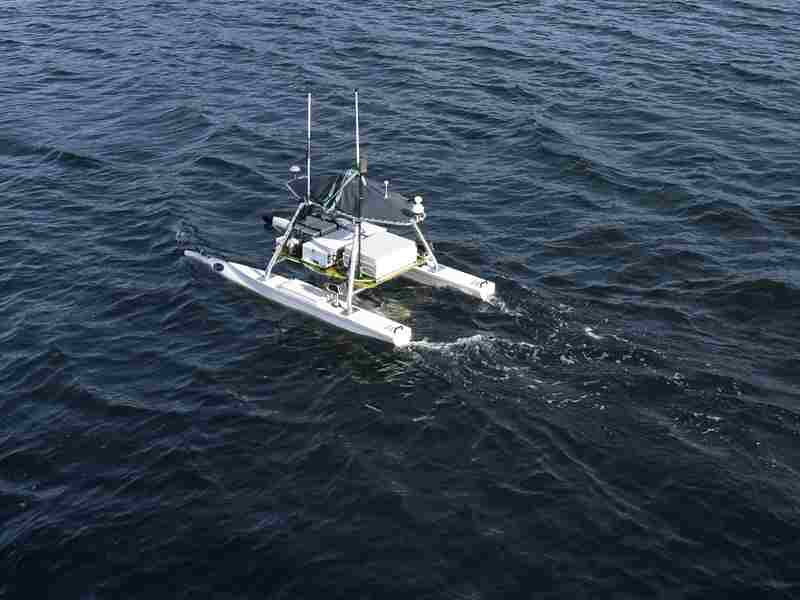
小型测绘船在避障、悬停和返航上较成熟,稳定跟随他船更接近海事巡检能力。船上毫米波给出近距点迹,既不是超声波,也不是测深声呐。
无人船避障与自主航行
巡检方案常列出智能避障、多目标跟踪、精准悬停、自动返航。小型测绘船在避障、悬停、返航方面较为成熟;稳定跟随他船更接近海事巡检船能力。避障规划中可见人工势场一类方法。船上毫米波给出点迹,用于近距发现障碍,既不是超声波,也不是测深声呐。
参考与延伸阅读:
- 中海达 iBoat BS12:https://www.zhdgps.com/detail/USV-iBoat-BS12
- 云洲 V20:https://www.oceanalpha.com/marine-survey/v20-usv/
- 云洲海事安防:https://www.oceanalpha.com/maritime-security-solution/
- 江苏海事局试用云洲无人船:https://www.js.msa.gov.cn/art/2023/7/14/art_51_1415961.html
- 虚拟锚定点控制:https://www.mdpi.com/2077-1312/12/10/1801
目录
1. 避障、跟踪、悬停与返航的成熟度
| 能力 | 成熟度 | 典型产品 |
|---|---|---|
| 智能避障 | 高 | BS12 毫米波 0.2–40 m;云洲雷达、AIS 与视觉融合 |
| 多目标跟踪 | 中高 | 巡检级光电 / AIS 跟船;测绘船多为避障级跟踪 |
| 精准悬停 | 高 | BS12 定点 / 自适应流速;大型船才接近动力定位 |
| 自动返航 | 很高 | 低电、失联、一键;原路或最优路径 |
「无需人工干预、密集船群不丢失」在狭窄航道、水草、反光水面等工况中难以完全达到,仍须保留接管。紧急急停受制动距离限制,不能保证绝不碰撞。
2. 本船毫米波点迹
毫米波点迹一般由无人船本船雷达产生,不是 VTS 岸基雷达。船头模组(常见 77 GHz)周期性发射电磁波,回波先形成检测点:距离、方位、径向速度。此时尚无「哪一条船」的身份,称为 点迹(plot)。多时刻关联滤波后连成 航迹(track)。
雷达只表明该方向存在反射体。近处可能是船、浮标、桥墩、岸壁,有时还有大块漂浮物。是否为船舶,需要视觉检测框与 AIS 的 MMSI 进行关联。
| 本船毫米波 | VTS / 航海雷达 | |
|---|---|---|
| 距离 | 几十米,避障 | 数公里,交通监视 |
| 作用 | 本船防撞 | 辖区态势 |
BS12:避障 0.2–40 m,方位约 112°,可同时跟踪数十个目标。云洲近海船也配备近距毫米波;港区全局另走航海雷达和 AIS。
3. 毫米波、超声波与测深声呐
毫米波雷达不是超声波。二者都通过发射并接收回波测距,但媒介与波形不同。
| 毫米波雷达 | 超声波 | 测深声呐 | |
|---|---|---|---|
| 波 | 电磁波(约 24/77 GHz) | 空气或水中的声波(约 40 kHz) | 水中声波(测深常见 200 kHz) |
| 主要介质 | 空气 | 空气近距,或另一套水下声呐 | 水 |
| 船上角色 | 水面避障 | 偶见近距辅助,不是主流远距避障 | 测水深 |
超声波在空气中衰减快、受风影响、作用距离短。毫米波穿透轻雾与小雨的能力更好,车规模组也更常见。测深所用 200 kHz 为水声,不宜与毫米波、超声波混称。
4. 避障路径规划
传感器给出障碍列表后,控制器决定绕行、减速或停船。工程上常见几类方法,可以叠加使用。
人工势场(引力 / 斥力势能场)
将水面视为势能面:终点为低势,障碍为高势。航行方向由目标引力势与障碍斥力势的合力决定。实现简单,常用于近距绕开静态障碍。两个高势夹持一条沟槽时可能陷入局部极小;狭窄航道中还可能在障碍前振荡。量产船很少仅依靠势场完成全程规划。
搜索与局部规划
全局采用 A*、RRT 在电子航道图上寻找可行走廊;近处采用动态窗口(DWA)或速度障碍(Velocity Obstacle):在可达速度集合中删除未来会碰撞的速度,再选择靠近航线的速度。海事大型船上还会按避碰规则(COLREGs)决定让路关系。
行为树 / 状态机
产品中更常见:检测到障碍 → 减速 → 向左或向右绕行 → 超时则悬停或停车。BS12 写自动避障或主动绕行、浅水悬停与倒车。云洲 V20 写融合导航雷达、AIS、激光雷达与相机,并按避碰规则决策。江苏海事试用稿写可自动绕行、减速或停航。
势场提供近距绕行方向;搜索提供航道走廊;状态机切换工作模式。成功避障还依赖毫米波与视觉融合以降低漏检,以及失联后先悬停再返航,避免失控条件下大幅度转向。
5. 跟踪、悬停与返航
多目标跟踪
测绘小船所称「64 目标跟踪」多半对应毫米波避障。巡检船才将光电、AIS、航海雷达融合成跟随指定船舶。远距用 AIS 与航海雷达获取 MMSI 和航向,近距用毫米波和相机锁定外形。算法一般为检测 → 关联 → 卡尔曼预测。密集船群、关闭 AIS 的小船、遮挡导致标识丢失仍会发生。云洲安防方案写可对特定船自动跟踪、虚拟锚值守。
精准悬停
差速小船不是工程船上的全回转动力定位。常见做法:RTK 约束目标点,船头迎流,左右推进器抵消流速,形成虚拟锚。急流、桥墩回流中会在目标点附近回转。BS12 抗风浪约 3 级风、2 级浪。取证、测流可用,不能当作 DP 工程船。
自动返航
触发条件包括一键、通信超时、电量阈值、故障。路径可选原航迹回放(更安全)或最优路径(更省电,但可能进入浅滩)。BS12 两种均提供。桥下 GNSS 被遮挡时依赖 IMU 短时推算,时间过长则精度下降。途中仍应运行避障。
6. 小结
| 要点 | 结论 |
|---|---|
| 避障构成 | 传感器融合、规划与推进执行 |
| 毫米波 | 点迹来自本船雷达,用于近距发现障碍,不是超声波,也不是测深声呐 |
| 势场 | 适合近距绕行,不能单独解决局部极小 |
| 能力边界 | 跟踪、悬停、返航已有产品实现,须按船型与海况评估 |