水下地形测量与水文测验
水下地形靠测深点内插成 DEM,岸上可配机载激光、船上走航测深。水文另挂 ADCP 测流速剖面;测深是声学不是雷达,平面高程依赖 RTK 与 IMU。
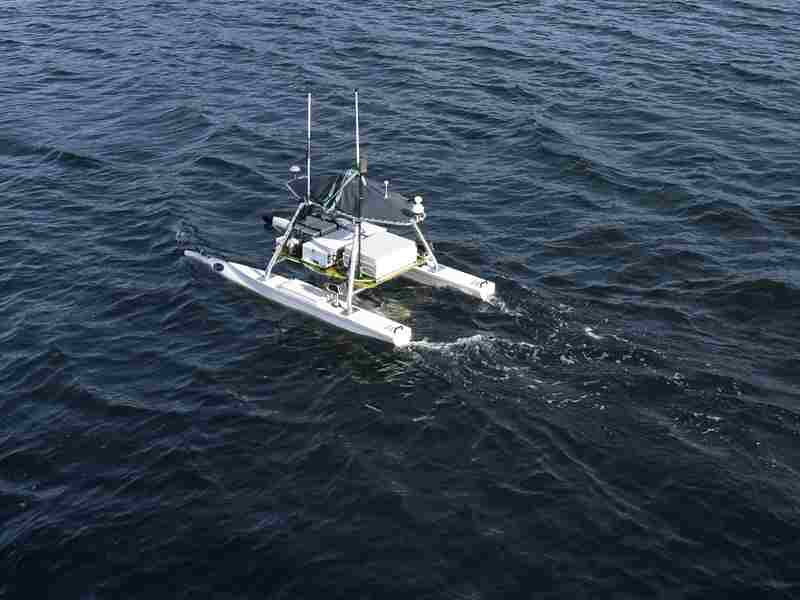
水下地形测量与水文测验
水下地形的核心是测水深点,再内插为 DEM。中海达水上水下一体化方案中,岸上采用机载激光,水下由 iBoat BS12 走航测深,HiMAX 输出水下高程模型。水文测验另挂 ADCP 测流速剖面。测深属于声学,不是雷达。平面与高程定位依赖 RTK,姿态依赖 IMU。
参考与延伸阅读:
- 中海达水上水下一体化测量:https://www.zhdgps.com/solutions/shuishagnshuixia
- iBoat BS12:https://www.zhdgps.com/detail/USV-iBoat-BS12
- iBoat BSC 多波束:https://www.zhdgps.com/detail/USV-iBoat-BSC
- iFlow RP9:https://www.zhdgps.com/detail/ADCP-iFlow_RP9
- 多波束测深系统简介:http://www.comra.org/2014-12/26/content_7472494.htm
- NOAA ADCP 说明:https://oceanexplorer.noaa.gov/technology/acoust-doppler/
目录
1. DEM 的含义
DEM(Digital Elevation Model,数字高程模型) 将地面或湖底的高低,以规则网格上的高程值存储为数字地形。每个格点一个 (Z),不含树木与房屋。水下 DEM 即库底各位置的高程。
易混淆的术语:DSM 包含树顶与屋顶;DTM 常与 DEM 混用;等深线图是 DEM 的一种表达。大量三维点内插到格网后,可计算库容、水域面积、断面,并与岸上地形拼接。
2. 声学测深原理
可见光、近红外激光、普通航测相机在浑水中衰减很快。声波衰减小,水深采用回声测深:
[ \text{水深} \approx \frac{c \times t}{2} ]
(c) 为水中声速,(t) 为往返时间。再叠加 GNSS、姿态、吃水、水位,才能将「船下深度」转换为地面坐标系高程。
单波束测深仪不是雷达。 雷达使用电磁波,在空气中测距;声呐使用声波,在水中测水深。同一条 BS12 上往往两种载荷并存:水下 200 kHz 单波束为声呐;水面毫米波避障为雷达。
3. 常用测深设备
BS12 标配单频单波束:200 kHz,开角 5°,量程约 0.1–300 m,精度 ±1 cm + 0.1%h,带水温做声速改正。可选双频、小型化多波束、侧扫、ADCP。
| 设备 | 测得内容 | 与 DEM 的关系 |
|---|---|---|
| 单波束 SBES | 船正下方一个水深点 | 测线网格内插,湖库常规地形最常用 |
| 多波束 MBES | 航迹两侧条带上成百上千点 | 高精度 DEM 主力 |
| 侧扫声呐 SSS | 两侧地貌影像 | 观察障碍与纹理,不直接生成高精度 DEM |
| 浅地层剖面 SBP | 底面以下浅层 | 淤积厚度,不是地形面 |
| ADCP | 各层流速 | 主业测流,可顺带底跟踪 |
| 机载绿光激光 | 清澈浅水水底点云 | 补充声学空白,浑水与深水不适用 |
多波束一次得到垂直航向的水深剖面,由「点—线」扩展为「线—面」。中海达小型多波束 iBeam 约 400 kHz、512–1024 波束、量程约 0.2–200 m。
仅有测深仪不够。还需要 GNSS RTK/PPK、IMU 姿态、声速改正、水位或潮位、换能器杆臂与吃水。缺少这些改正,结果只是相对船体的深度。
4. 外业到水下 DEM 的流程
单波束流程大致为:规划测线 → 走航同步记录 GNSS、水深、姿态、水温 → 剔除假回波 → 声速、吃水、水位改正 → 得到 ((X,Y,Z)) → 内插 DEM → 与岸上机载雷达 DEM 拼接。多波束还需要条带拼接、声线跟踪、点云去噪。中海达方案写融合后精度优于 5 cm,用于库容曲线时须以实测为准。
选型:库容断面用单波束;航道港池精细底形用多波束;寻找沉船管线用侧扫;同时需要流量时再挂 ADCP。
5. ADCP 与 iFlow
ADCP(Acoustic Doppler Current Profiler) 是仪器类别:声学多普勒流速剖面仪。它测量各深度水流速度和方向,并可计算断面流量。水中泥沙、气泡散射声波,由回波频移(多普勒效应)得到沿波束流速,再合成三维剖面。
iFlow 是中海达的 ADCP 系列名称。iFlow RP9 是其中一款多频走航式产品。官方所称「九波束智能变频,自适应水深和流速」指 RP9 的硬件与算法,不是船体自行变频。
官方九波束配置:4 个 3000 kHz 斜波束(浅水高分辨率)、4 个 1200 kHz 斜波束(更深)、1 个 600 kHz 垂直测深。可按水深、流速、浊度调整频率和单元层厚。流速剖面大约 0.05–40 m。入选水利部 2025 先进实用技术目录的报道见中海达新闻页。
BS12 是船,RP9 安装在船底月池。船上 GNSS/IMU 扣除船自身运动后,才得到相对河底的真实水流。
6. RTK 与 IMU
RTK(Real-Time Kinematic) 是 GNSS 的厘米级实时差分:基准站或 CORS 将误差发送给船上移动站。BS12 标称平面 ±8 mm+1 ppm、高程 ±15 mm+1 ppm。PPK 为事后差分,不依赖实时通信。普通单点定位为米级。
IMU(Inertial Measurement Unit) 是惯性测量单元:加速度计和陀螺仪给出横摇、纵摇和短时航向变化。波浪中换能器倾斜时,IMU 将斜测深度改正到铅垂;桥下失锁时短时推算位置。BS12 写 IMU 200 Hz,失锁 30 秒平面约衰减到 1 m 内。
二者合称 GNSS/INS 组合导航:RTK 约束地球坐标系,IMU 补偿零点几秒的晃动。悬停、测深波束改正、ADCP 扣除船速都依赖这一组合。
7. 小结
| 要点 | 结论 |
|---|---|
| 水下地形 | 声学测深(单波束或多波束)加 GNSS/IMU、声速与水位改正,再后处理内插 |
| ADCP | 测流仪器;iFlow RP9 为中海达九波束多频 ADCP |
| 定位姿态 | RTK 提供厘米级位置,IMU 提供船体姿态 |
| 术语 | 测深仪不是雷达 |